基本情報技術者試験過去問 - 分野別(科目A) - 計測・制御に関する理論
令和7年6月修了 問4
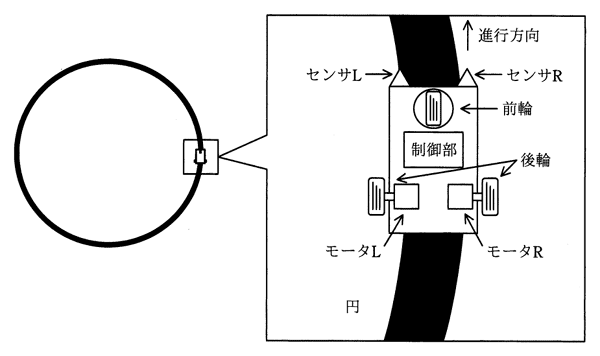
図のような黒色で描かれた円に沿って車が走るように,左右の後輪に独立に取り付けられたモータL及びRの回転速度を制御する。センサL及びRは反射型光センサであり,センサが黒色に掛かる比率が大きいと出力値が小さくなり,黒色に掛かる比率が小さいと出力値が大きくなる。この車を円に沿って走行させるためのモータ回転速度の制御方法として,適切なものはどれか。ここで,二つのセンサの出力値が一致するときには,二つのモータの回転速度を初期値に戻すものとする。
| センサL出力値>センサR出力値 のとき | センサL出力値<センサR出力値 のとき | |||
| モータL 回転速度 | モータR 回転速度 | モータL 回転速度 | モータR 回転速度 | |
| ア | 上げる | 下げる | 上げる | 下げる |
| イ | 上げる | 下げる | 下げる | 上げる |
| ウ | 下げる | 上げる | 上げる | 下げる |
| エ | 下げる | 上げる | 下げる | 上げる |
答え : イ
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
解説 :
黒い円に沿って走行する車には,進行方向の左右にセンサLとセンサRが取り付けられています。センサは黒色に掛かる比率が大きいほど出力値が小さくなる仕組みです。センサL出力値がセンサR出力値より大きいということは,右側センサ(R)がより黒色に近い,つまり車体が左に寄りすぎて右側のラインに乗り上げそうな状態と考えられます。
この場合,右へ戻るように左のモータ(L)の回転を上げて右方向へ旋回させ,右のモータ(R)の回転を下げます。逆にセンサL出力値がセンサR出力値より小さい場合は,左のモータを下げ,右のモータを上げて左へ旋回させます。この組合せに合致するのは「イ」です。「ア」と「ウ」は左右で一貫性のない制御になっており,「エ」は動作が逆方向になってしまうため,正しく円に沿って走行できません。
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
解説 :
黒い円に沿って走行する車には,進行方向の左右にセンサLとセンサRが取り付けられています。センサは黒色に掛かる比率が大きいほど出力値が小さくなる仕組みです。センサL出力値がセンサR出力値より大きいということは,右側センサ(R)がより黒色に近い,つまり車体が左に寄りすぎて右側のラインに乗り上げそうな状態と考えられます。
この場合,右へ戻るように左のモータ(L)の回転を上げて右方向へ旋回させ,右のモータ(R)の回転を下げます。逆にセンサL出力値がセンサR出力値より小さい場合は,左のモータを下げ,右のモータを上げて左へ旋回させます。この組合せに合致するのは「イ」です。「ア」と「ウ」は左右で一貫性のない制御になっており,「エ」は動作が逆方向になってしまうため,正しく円に沿って走行できません。
令和5年12月修了 問4
PCM方式によって音声をサンプリング(標本化)して8ビットのデジタルデータに変換し,圧縮せずにリアルタイムで転送したところ,転送速度は64,000ビット/秒であった。このときのサンプリング間隔は何マイクロ秒か。
| ア | 15.6 |
|---|---|
| イ | 46.8 |
| ウ | 125 |
| エ | 128 |
答え : ウ
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
解説 :
「PCM方式」とは,音声などのアナログ信号を,一定の間隔で標本化(サンプリング)し,それぞれの値をデジタルデータに変換する方式です。この問題では,1つの標本を8ビットのデータに変換し,それを圧縮せずにリアルタイムで転送したところ,転送速度が64,000ビット毎秒であったという条件です。
転送速度が64,000ビット毎秒で,1つの標本あたり8ビットのデータが必要なので,1秒間に送ることができる標本の個数は64,000を8で割って8,000個になります。つまり,1秒間に8,000回のサンプリングが行われているということです。サンプリングとサンプリングの間隔(サンプリング間隔)は,1秒を8,000で割ることで求められ,1秒を8,000分の1にすると0.000125秒,つまり125マイクロ秒になります。
従って,正解は「ウ」です。不正解の選択肢は,単位の変換を誤ったり,ビット数と転送速度の関係を取り違えたりした場合に出やすい値です。サンプリング間隔とサンプリング周波数(1秒あたりの標本数)は逆数の関係にあることを意識すると,計算しやすくなります。
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
解説 :
「PCM方式」とは,音声などのアナログ信号を,一定の間隔で標本化(サンプリング)し,それぞれの値をデジタルデータに変換する方式です。この問題では,1つの標本を8ビットのデータに変換し,それを圧縮せずにリアルタイムで転送したところ,転送速度が64,000ビット毎秒であったという条件です。
転送速度が64,000ビット毎秒で,1つの標本あたり8ビットのデータが必要なので,1秒間に送ることができる標本の個数は64,000を8で割って8,000個になります。つまり,1秒間に8,000回のサンプリングが行われているということです。サンプリングとサンプリングの間隔(サンプリング間隔)は,1秒を8,000で割ることで求められ,1秒を8,000分の1にすると0.000125秒,つまり125マイクロ秒になります。
従って,正解は「ウ」です。不正解の選択肢は,単位の変換を誤ったり,ビット数と転送速度の関係を取り違えたりした場合に出やすい値です。サンプリング間隔とサンプリング周波数(1秒あたりの標本数)は逆数の関係にあることを意識すると,計算しやすくなります。
令和5年1月修了 問22
音声を標本化周波数10kHz,量子化ビット数16ビットで4秒間サンプリングして音声データを取得した。この音声データを,圧縮率1/4のADPCMを用いて圧縮した場合のデータ量は何kバイトか。ここで,1kバイトは1,000バイトとする。
| ア | 10 |
|---|---|
| イ | 20 |
| ウ | 80 |
| エ | 160 |
答え : イ
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
解説 :
標本化周波数が10kHz,量子化ビット数が16ビットということから,1秒あたりのデータ量を求めます。
10,000回のサンプリングそれぞれに16ビット,すなわち2バイトを使うため,1秒あたりのデータ量は10,000に2を掛けた20,000バイト,つまり20kバイトになります。これを4秒間サンプリングするので,圧縮前のデータ量は20kバイトに4を掛けた80kバイトです。
この音声データを圧縮率1/4のADPCMで圧縮するということは,データ量が4分の1に削減されるということを意味します。したがって,圧縮後のデータ量は80kバイトを4で割った20kバイトになり,選択肢「イ」が正解です。
他の選択肢は,標本化周波数や量子化ビット数の掛け算を誤ったり,圧縮率の適用を誤ったりした場合に出てくる値です。音声データの容量計算では,標本化周波数×量子化ビット数(バイト換算)×時間,という基本式を正確に覚えておくことが重要です。
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
解説 :
標本化周波数が10kHz,量子化ビット数が16ビットということから,1秒あたりのデータ量を求めます。
10,000回のサンプリングそれぞれに16ビット,すなわち2バイトを使うため,1秒あたりのデータ量は10,000に2を掛けた20,000バイト,つまり20kバイトになります。これを4秒間サンプリングするので,圧縮前のデータ量は20kバイトに4を掛けた80kバイトです。
この音声データを圧縮率1/4のADPCMで圧縮するということは,データ量が4分の1に削減されるということを意味します。したがって,圧縮後のデータ量は80kバイトを4で割った20kバイトになり,選択肢「イ」が正解です。
他の選択肢は,標本化周波数や量子化ビット数の掛け算を誤ったり,圧縮率の適用を誤ったりした場合に出てくる値です。音声データの容量計算では,標本化周波数×量子化ビット数(バイト換算)×時間,という基本式を正確に覚えておくことが重要です。
令和4年12月修了 問24
| ア | 逆量子化 |
|---|---|
| イ | 標本化 |
| ウ | 符号化 |
| エ | 量子化 |
答え : イ
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
解説 :
答えは「イ」です。「PCM」(Pulse Code Modulation)とは,音声などのアナログデータをデジタルデータに変換するための代表的な方式です。PCMの処理は,大きく分けて「標本化」「量子化」「符号化」という三つの段階から構成されています。このうち標本化とは,連続的に変化するアナログの信号を,一定の周期ごとにアナログ値のまま切り出して,離散的な値の並びに変換する処理のことです。
「ア」の逆量子化は,量子化された値を元のアナログに近い値に戻す処理についての用語であり,PCMにおける符号化から元のアナログ信号への復元の過程で用いられる考え方であり,標本化とは異なる処理です。
「ウ」の符号化は,標本化と量子化を経て得られた離散的な値を,2進数のビット列として表現する処理のことであり,こちらも標本化とは異なる段階の処理です。
「エ」の量子化は,標本化によって切り出されたアナログ値を,あらかじめ定められた段階のいずれかの値に近似する処理のことであり,標本化の後に行われる処理です。
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
解説 :
答えは「イ」です。「PCM」(Pulse Code Modulation)とは,音声などのアナログデータをデジタルデータに変換するための代表的な方式です。PCMの処理は,大きく分けて「標本化」「量子化」「符号化」という三つの段階から構成されています。このうち標本化とは,連続的に変化するアナログの信号を,一定の周期ごとにアナログ値のまま切り出して,離散的な値の並びに変換する処理のことです。
「ア」の逆量子化は,量子化された値を元のアナログに近い値に戻す処理についての用語であり,PCMにおける符号化から元のアナログ信号への復元の過程で用いられる考え方であり,標本化とは異なる処理です。
「ウ」の符号化は,標本化と量子化を経て得られた離散的な値を,2進数のビット列として表現する処理のことであり,こちらも標本化とは異なる段階の処理です。
「エ」の量子化は,標本化によって切り出されたアナログ値を,あらかじめ定められた段階のいずれかの値に近似する処理のことであり,標本化の後に行われる処理です。
令和4年7月修了 問6
| ア | 20 |
|---|---|
| イ | 40 |
| ウ | 80 |
| エ | 640 |
答え : ウ
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
平成29年秋期 問3
フィードバック制御の説明として,適切なものはどれか。
| ア | あらかじめ定められた順序で制御を行う。 |
|---|---|
| イ | 外乱の影響が出力に現れる前に制御を行う。 |
| ウ | 出力結果と目標値とを比較して,一致するように制御を行う。 |
| エ | 出力結果を使用せず制御を行う。 |
答え : ウ
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
平成28年秋期 問5
| ア | 標本化,量子化,符号化 |
|---|---|
| イ | 符号化,量子化,標本化 |
| ウ | 量子化,標本化,符号化 |
| エ | 量子化,符号化,標本化 |
答え : ア
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
平成22年春期 問4
フィードバック制御の説明として,適切なものはどれか。
| ア | 外乱による影響を検知してから修正動作を行う。 |
|---|---|
| イ | 外乱に弱く,それらの影響を増幅させてしまう。 |
| ウ | 外乱を検知して,その影響が出ないように修正動作を行う。 |
| エ | 外乱を予測して修正動作を行う。 |
答え : ア
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
平成21年秋期 問4
産業機器の機器制御に使われるシーケンス制御の説明として,適切なものはどれか。
| ア | あらかじめ定められた順序又は条件に従って,制御の各段階を逐次進めていく制御方法である。 |
|---|---|
| イ | 外乱が予測できる場合に,あらかじめ外乱を想定して前もって必要な修正動作を行う制御方法である。 |
| ウ | 制御量を常に検出して制御に反映しているので,予測できないような外乱に強い制御方法である。 |
| エ | “やや多い”,“やや少ない” などあいまい性に基づく制御方法である。 |
答え : ア
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
 共有ボタンをタップ