基本情報技術者試験 - 令和7年6月修了 - 問4
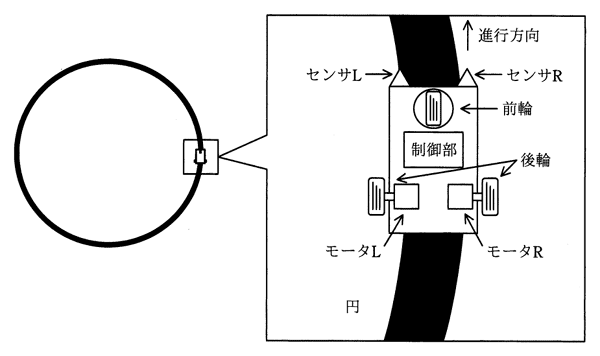
図のような黒色で描かれた円に沿って車が走るように,左右の後輪に独立に取り付けられたモータL及びRの回転速度を制御する。センサL及びRは反射型光センサであり,センサが黒色に掛かる比率が大きいと出力値が小さくなり,黒色に掛かる比率が小さいと出力値が大きくなる。この車を円に沿って走行させるためのモータ回転速度の制御方法として,適切なものはどれか。ここで,二つのセンサの出力値が一致するときには,二つのモータの回転速度を初期値に戻すものとする。
| センサL出力値>センサR出力値 のとき | センサL出力値<センサR出力値 のとき | |||
| モータL 回転速度 | モータR 回転速度 | モータL 回転速度 | モータR 回転速度 | |
| ア | 上げる | 下げる | 上げる | 下げる |
| イ | 上げる | 下げる | 下げる | 上げる |
| ウ | 下げる | 上げる | 上げる | 下げる |
| エ | 下げる | 上げる | 下げる | 上げる |
答え : イ
分野 : テクノロジ系 › 基礎理論 › 基礎理論 › 計測・制御に関する理論
解説 :
黒い円に沿って走行する車には,進行方向の左右にセンサLとセンサRが取り付けられています。センサは黒色に掛かる比率が大きいほど出力値が小さくなる仕組みです。センサL出力値がセンサR出力値より大きいということは,右側センサ(R)がより黒色に近い,つまり車体が左に寄りすぎて右側のラインに乗り上げそうな状態と考えられます。
この場合,右へ戻るように左のモータ(L)の回転を上げて右方向へ旋回させ,右のモータ(R)の回転を下げます。逆にセンサL出力値がセンサR出力値より小さい場合は,左のモータを下げ,右のモータを上げて左へ旋回させます。この組合せに合致するのは「イ」です。「ア」と「ウ」は左右で一貫性のない制御になっており,「エ」は動作が逆方向になってしまうため,正しく円に沿って走行できません。
 共有ボタンをタップ